

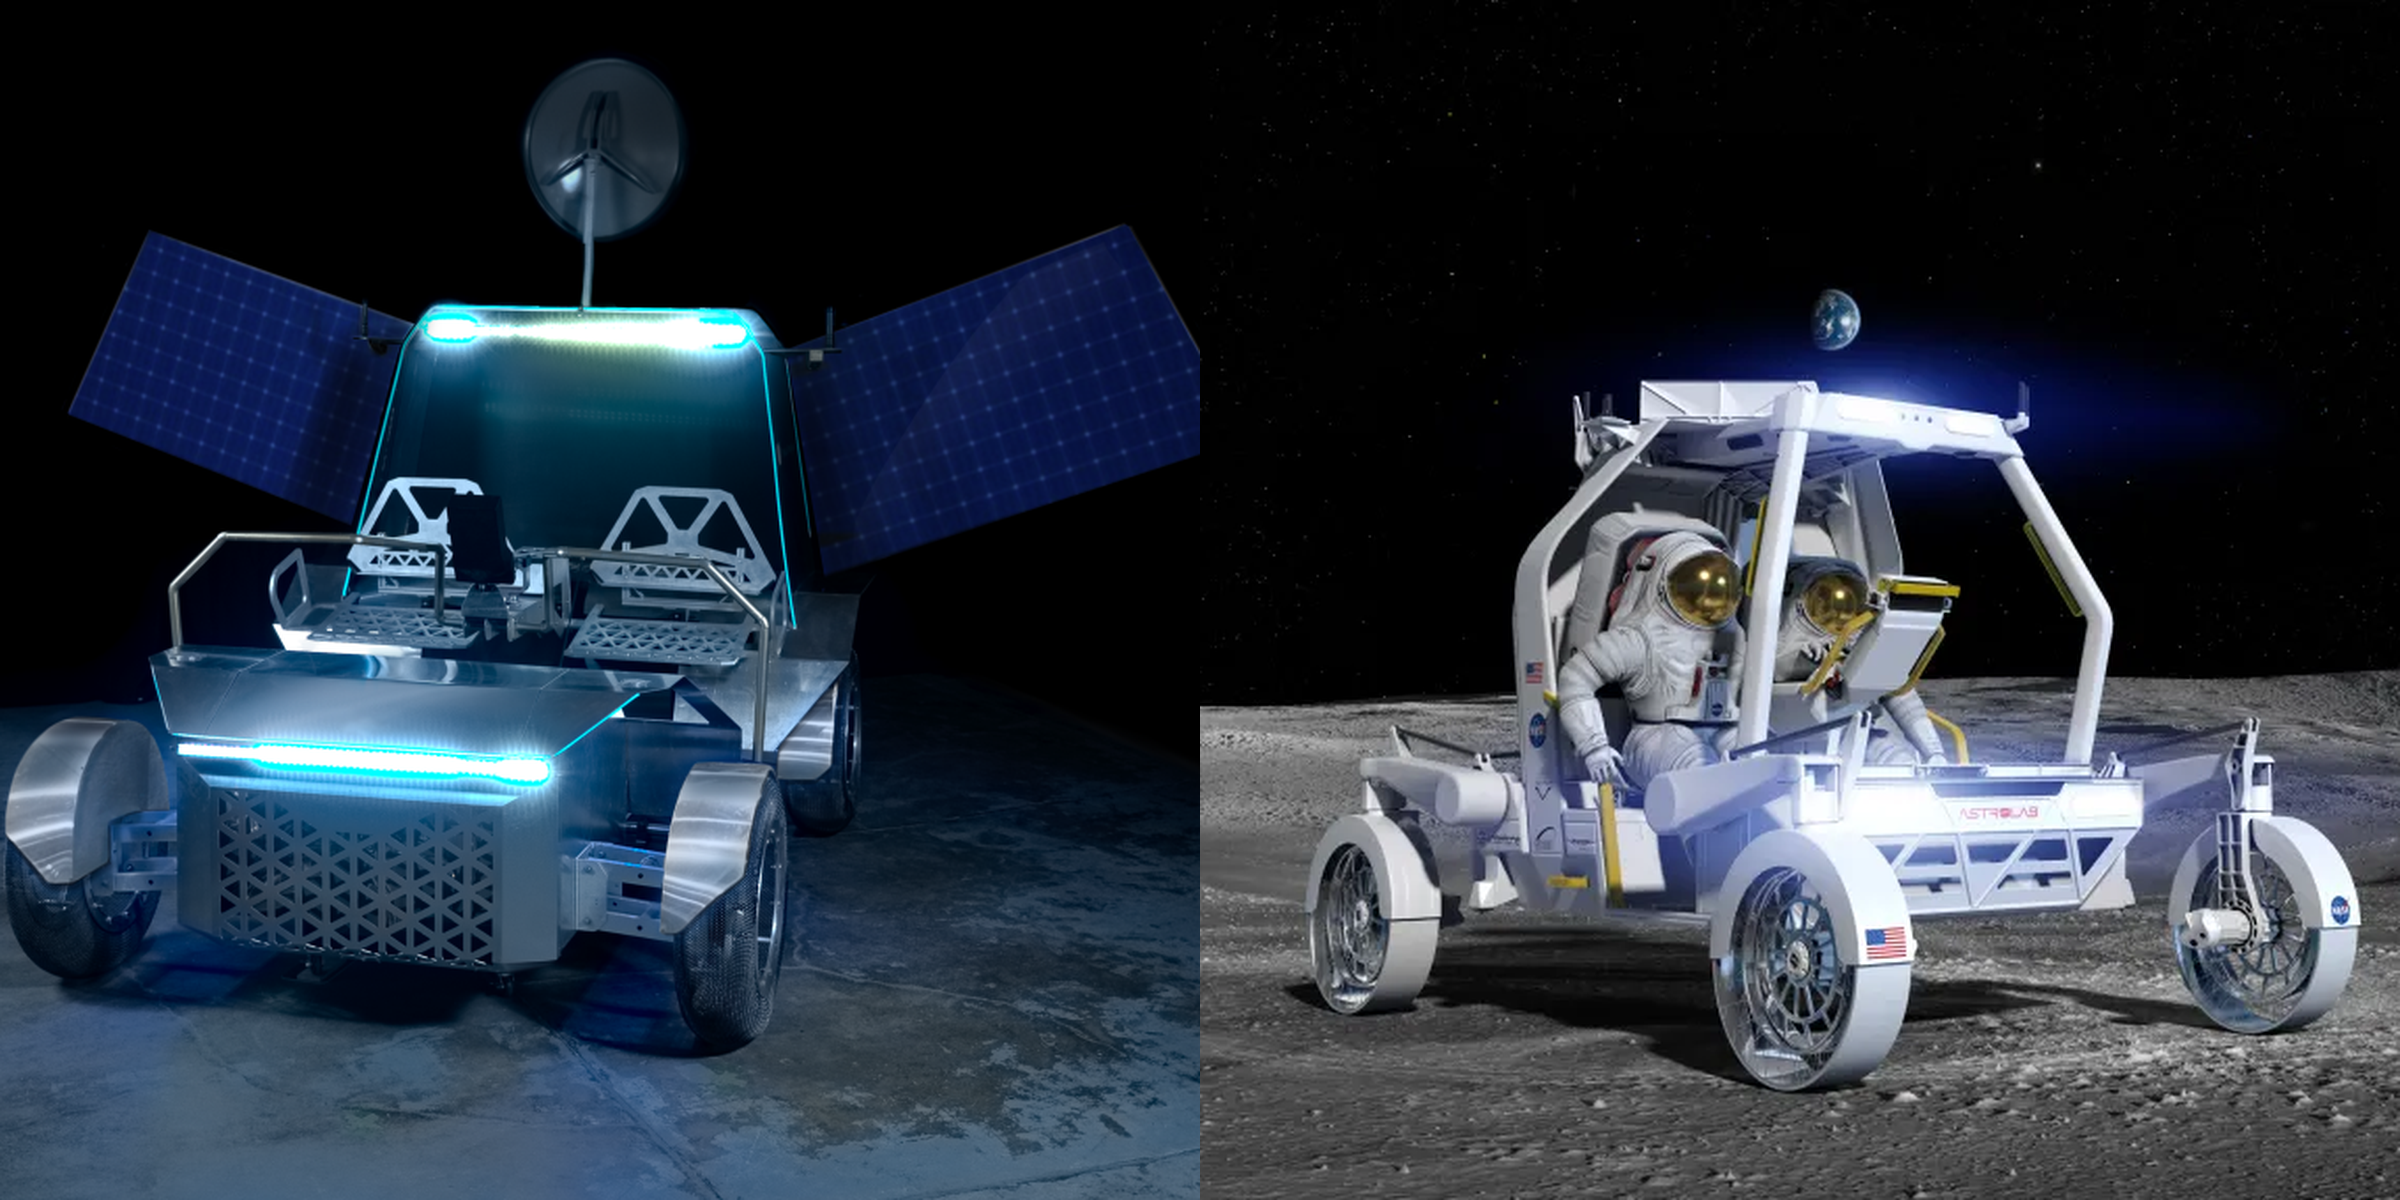
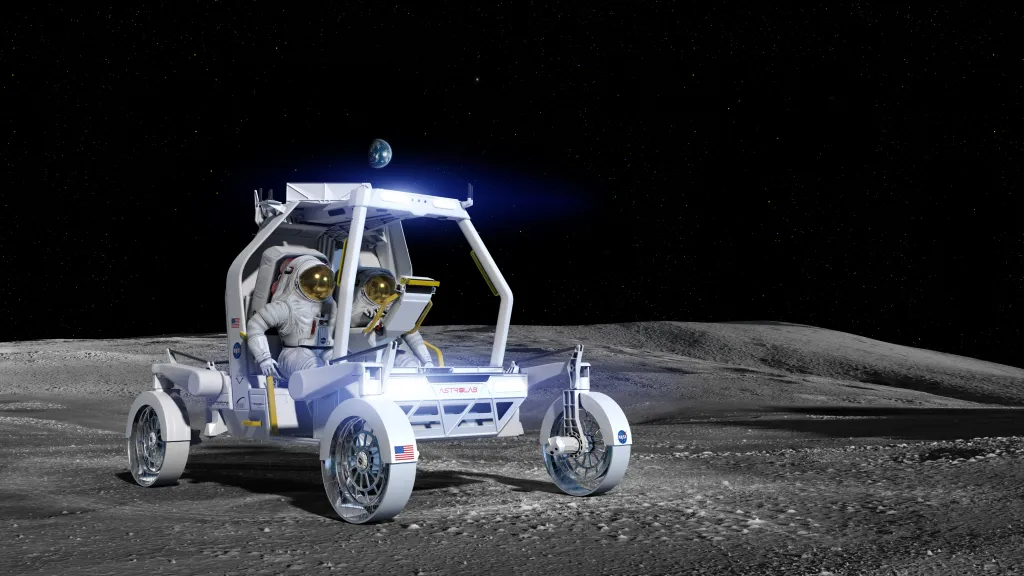
La NASA ha pubblicato martedì 20 ottobre un nuovo aggiornamento sul programma Moon Base, questa volta dedicato interamente ai rover per astronauti del programma LTV, ma non solo. Al centro, infatti, ci sono VIPER, il rover che andrà a cercare acqua al Polo Sud lunare, e i due Lunar Terrain Vehicle (LTV) di Astrolab e Lunar Outpost, i veicoli che trasporteranno gli astronauti delle missioni Artemis sulla superficie lunare.
Il 26 maggio la NASA ha annunciato i contratti per la costruzione di questi due rover LTV: 219 milioni di dollari ad Astrolab e 220 milioni a Lunar Outpost, quindi 439 milioni in totale per lo sviluppo dei due veicoli, più 188 milioni a Blue Origin per portarli sulla Luna. Ad agosto l’Agenzia ha poi fornito un aggiornamento sui lander del programma CLPS.
Secondo Robert Pickle, direttore del Surface Mobility Office del programma Moon Base, i rover sono il cuore della strategia di mobilità della NASA sulla superficie lunare, e le loro prestazioni getteranno le basi per i sistemi della prossima fase dell’esplorazione. Di seguito, il video completo di aggiornamento della NASA.
VIPER verso il lancio del 2027
VIPER (Volatiles Investigating Polar Exploration Rover) è completamente assemblato e si trova al Johnson Space Center di Houston, dove sta affrontando gli ultimi test prima del trasferimento al Kennedy Space Center, in Florida. Il rover partirà nel 2027 a bordo del Blue Moon Mk1 di Blue Origin, il lander robotico che lo depositerà nella regione del Polo Sud lunare. Da lì VIPER dovrà percorrere più di 30 chilometri, esplorando i crateri in ombra permanente alla ricerca di acqua e altre risorse e raccogliendo dati su temperature, illuminazione e terreno. Le operazioni saranno gestite dall’Ames Research Center, nella Silicon Valley.
Non era scontato vederlo arrivare fino a qui. Nel luglio 2024 la NASA aveva cancellato il progetto per l’aumento dei costi e i ritardi, con il rover già costruito, salvo poi recuperarlo nel settembre 2025, affidandone il trasporto a Blue Origin con un ordine del programma CLPS.
Per quanto riguarda gli LTV, anche questi arriveranno sulla Luna con Blue Origin, che ha ricevuto l’incarico di consegnarli nella regione del Polo Sud entro il 2028, anche in questo caso tramite il programma CLPS. Nella prima fase i rover saranno guidati da remoto dalla Terra e non serviranno degli astronauti per guidarli. Potranno percorrere fino a 6 chilometri al giorno, producendo mappe ad alta risoluzione della superficie e raccogliendo dati su illuminazione, navigazione e consumi energetici anche nelle zone in ombra permanente, dove la temperatura può scendere fino a -203 °C.
Durante le missioni Artemis saranno invece gli astronauti a guidarli, per raccogliere campioni geologici. Secondo la NASA, ogni missione potrà contare su un massimo di tre passeggiate lunari con il rover, che sarà in grado di trasportare fino a 80 kg tra campioni e attrezzature e di percorrere fino a 10 chilometri con una sola carica della batteria.
Il CLV-1 di Astrolab
Il rover di Astrolab si chiama CLV-1 (Crewed Lunar Vehicle 1) e deriva da FLEX (Flexible Logistics and Exploration Vehicle), l’architettura modulare su cui l’azienda californiana lavora da qualche anno. Un mockup del veicolo è stato portato da Axiom Space, l’azienda che sviluppa le tute di Artemis, dove alcuni astronauti NASA ne hanno valutato design, cabina e interfacce indossando dei mockup delle tute.
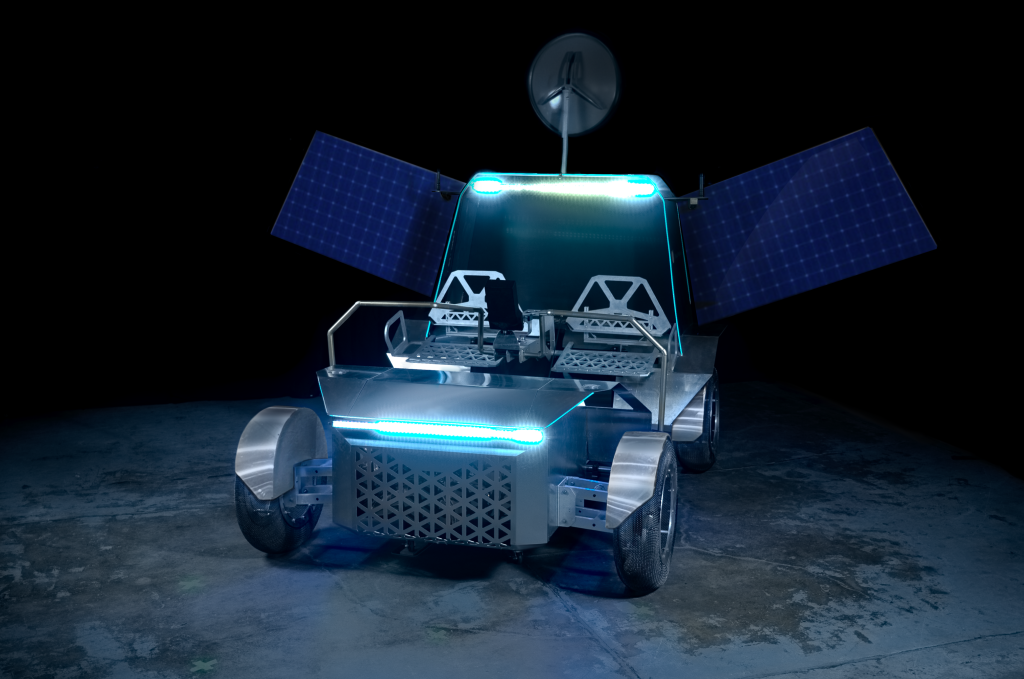
Prima del CLV-1, però, arriverà sulla Luna FLIP (FLEX Lunar Innovation Platform), il primo rover robotico di Astrolab. Viaggerà a bordo del lander Griffin-1 di Voyager Technologies (Astrobotic), nella missione Moon Base II prevista per la fine del 2026, con il compito di studiare l’ambiente del Polo Sud e di testare componenti destinati al CLV-1, come ruote, batterie, radio e telecamere. Nelle prossime settimane, invece, gli ingegneri di Astrolab testeranno le ruote flessibili non pneumatiche (airless) del rover nel laboratorio Simulated Lunar Operations del Glenn Research Center di Cleveland.
Il Pegasus di Lunar Outpost
Lunar Outpost, che lavora con General Motors, Goodyear e Leidos, ha chiamato il suo veicolo Pegasus. Secondo la NASA si tratta di una versione più leggera e già orientata alla missione del precedente Eagle, il progetto con cui l’azienda era stata selezionata nel 2024. Prima del contratto erano già stati costruiti due mockup, e un terzo mockup statico è stato consegnato al Johnson Space Center per i test con gli astronauti in tuta pressurizzata.
Anche Lunar Outpost ha già un precursore robotico. Il piccolo rover MAPP (Mobile Autonomous Prospecting Platform) è arrivato al Polo Sud lunare nel marzo 2025 con la missione IM-2 di Intuitive Machines: il lander si era adagiato su un fianco e MAPP non è mai sceso sulla superficie, ma ha comunque raccolto dati e qualificato in volo diversi sottosistemi, tra cui il controllo termico, le telecamere di navigazione e il software di controllo missione. Un secondo MAPP dovrebbe partire all’inizio del 2027.
Anche il team di Lunar Outpost sarà presto al Glenn Research Center, per testare trazione, meccanica del suolo e mobilità delle ruote a rete elastica (spring mesh) del Pegasus. Nei prossimi mesi, poi, entrambe le aziende porteranno i loro mockup guidabili in un ambiente lunare simulato, per le prove con gli astronauti della NASA. Lunar Outpost dovrebbe completare la revisione preliminare del progetto (PDR, Preliminary Design Review) entro ottobre, mentre Astrolab punta a chiudere la sua entro la fine di dicembre.
Secondo la NASA, entrambe sono in linea con l’obiettivo di consegnare l’hardware pronto al volo alla fine del 2027, in tempo per arrivare sulla Luna con Blue Origin entro il 2028. Un calendario stretto: dalla firma dei contratti, a fine maggio, alla consegna dell’hardware passeranno circa diciannove mesi. Staremo a vedere.