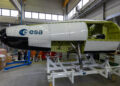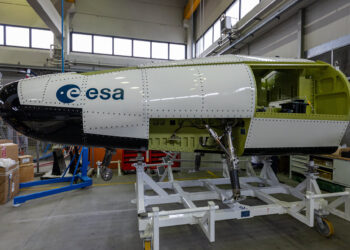


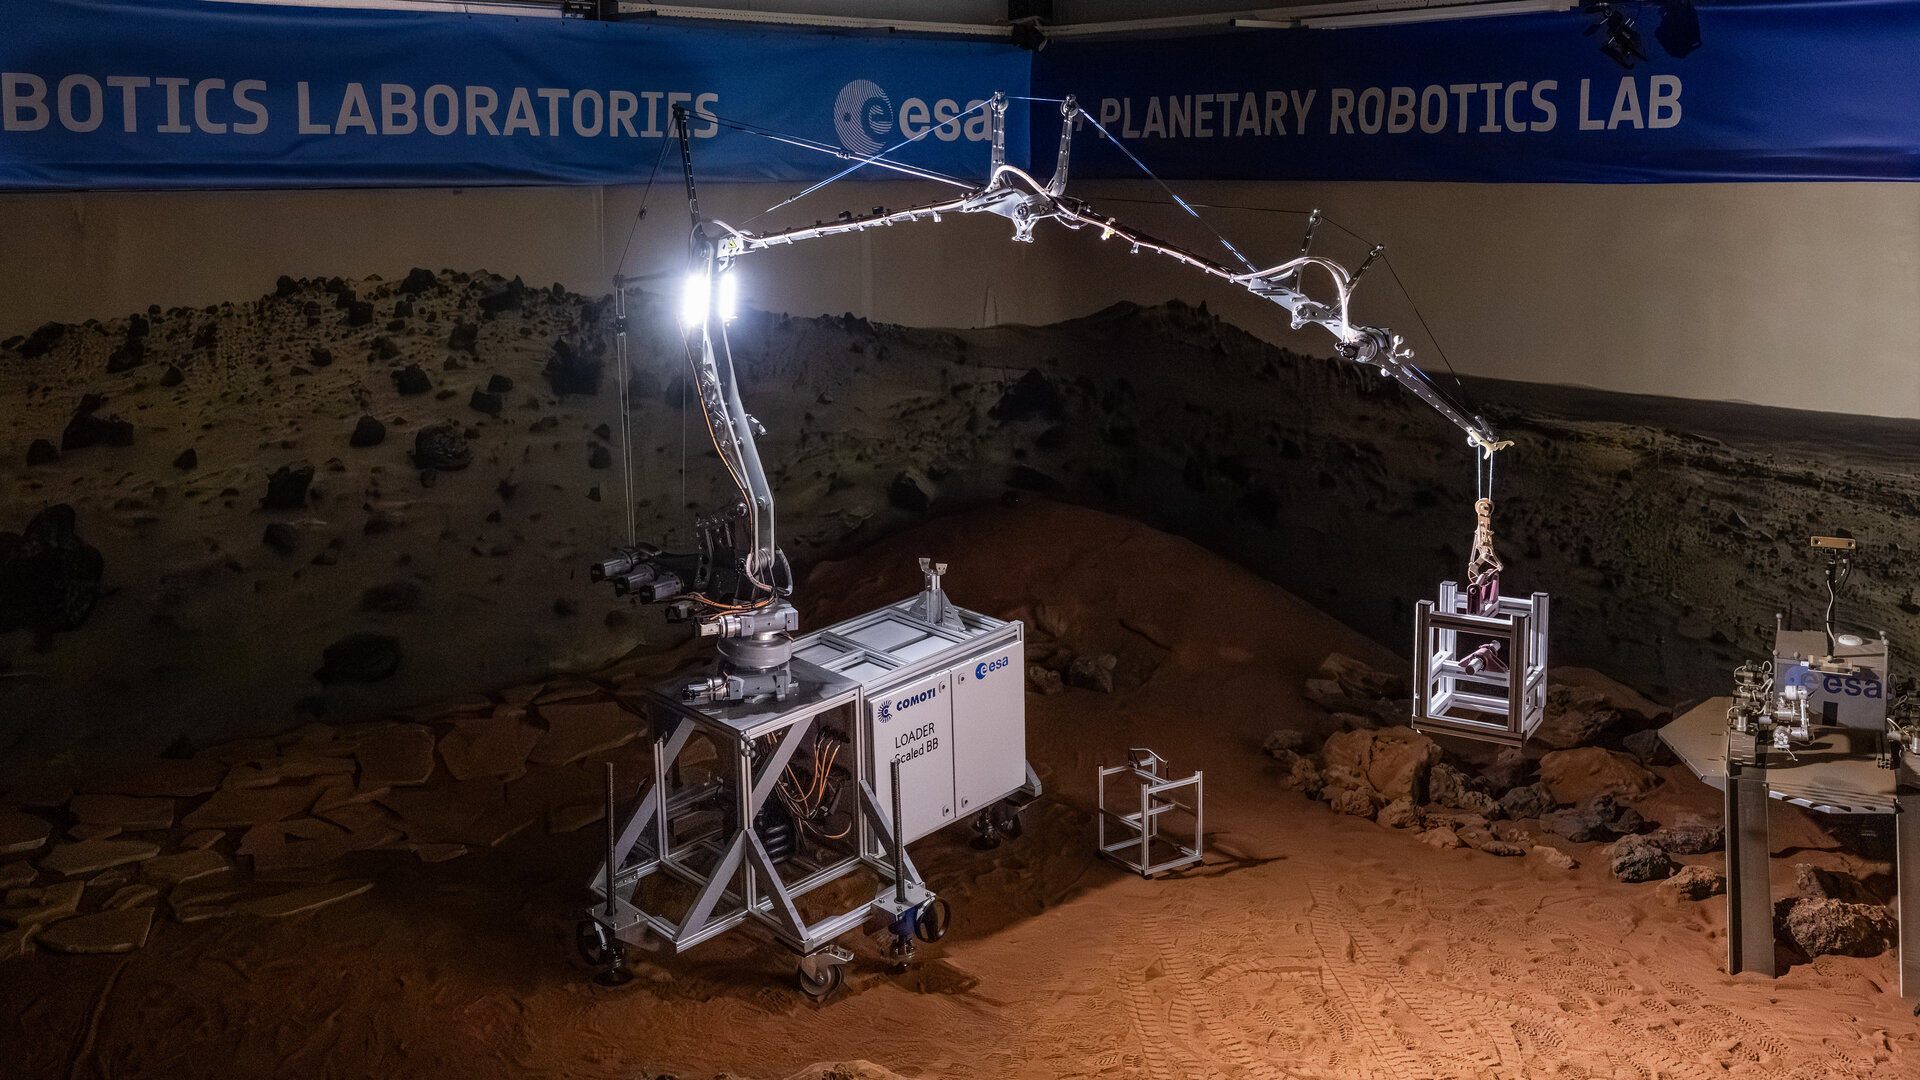
L’ESA ha testato il modello in scala di un nuovo braccio robotico progettato per scaricare fino a 1000 kg di carico da un lander come Argonaut, e posizionarlo fino a sei metri di distanza. Il progetto si chiama Loader ed è stato sviluppato dall’istituto di ricerca rumeno COMOTI insieme all’azienda Initium Space, con il supporto del Technology Development Element (TDE), il programma dell’ESA dedicato allo sviluppo di nuove tecnologie. Il prototipo è stato messo alla prova nel Planetary Robotics Laboratory dell’ESA, nei Paesi Bassi, dove ha spostato una riproduzione di un carico all’interno del laboratorio.
Argonaut è il lander lunare europeo, sviluppato da un consorzio guidato da Thales Alenia Space Italia con un contratto da 862 milioni di Euro. Partirà su un Ariane 64 e il primo allunaggio, al polo sud della Luna, è previsto per il 2030. Secondo l’ESA, ogni lander potrà portare fino a 1500 kg di carico: rover, strumenti scientifici ed elementi per costruire infrastrutture lunari. Tutto questo, una volta arrivato, andrà però scaricato sulla superficie.
Alcuni carichi, come gli strumenti scientifici più sensibili, dovranno essere posizionati a diversi metri dal lander per poter fare misure senza interferenze, ben oltre la portata di un braccio robotico. Ed è qui che entra in gioco la gru.
Come funziona la gru
Il modello testato in laboratorio può sollevare solo 30 kg nella gravità terrestre. Sulla Luna, però, la gravità è circa sei volte più debole, quindi gli stessi 30 kg equivalgono a poco più di 180 kg di carico. Gunter Just, ingegnere robotico dell’ESA, ha spiegato che il modello serve soprattutto a verificare il funzionamento e la precisione del dispositivo in un ambiente di laboratorio. La versione definitiva sarà più del doppio più grande e, sempre grazie alla gravità lunare, potrà sollevare fino a una tonnellata di materiale.
La gru verrà lanciata ripiegata sul ponte di carico del lander e si aprirà solo una volta arrivata sulla superficie lunare. Daniel Useriu di COMOTI ha spiegato che un sistema dedicato alla gestione dei cavi e una sequenza di apertura definita con attenzione permettono di tenerla molto compatta durante il viaggio, mantenendola comunque facile da controllare e da dispiegare.
Alla base c’è un sistema di livellamento che mantiene la gru in verticale anche se il lander si posa su un terreno in pendenza, una situazione tutt’altro che improbabile al polo sud. Sopra la base si trova un lungo braccio con due giunti, che termina con due pinze. La prima è passiva, a molla, e può bloccarsi in posizione senza bisogno di energia. La seconda è alimentata a batteria e può ruotare il carico, per posizionarlo con più precisione.
Una gru di questo tipo potrebbe tornare utile anche ad altri progetti europei. Pochi giorni fa, per esempio, l’ESA ha annunciato di voler sviluppare OASIS, una stazione che dovrebbe fornire energia e comunicazioni agli strumenti scientifici, compresi quelli posizionati sulla superficie lontano dal lander.